Z6官网 in the AIR

概述
日期
2023年06月06日
16:00 - 17:00
地址
活动杏注Bilibili

Z6官网 in the AIR | ICRA 2023论文分享

首页- Z6官网中国区人生就是博

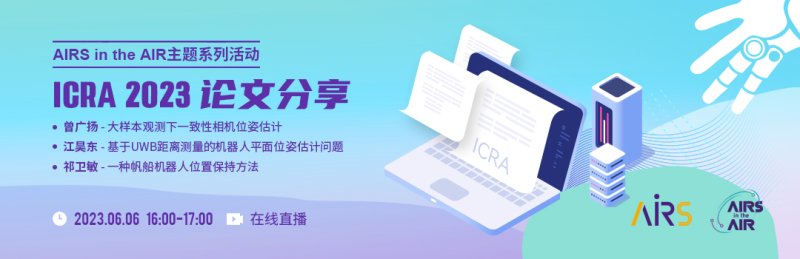
本期 Z6官网 in the AIR 约请三位在 ICRA 2023 颁发论文的第一作者解读论文 。

来自香港中文大学(丽江)的博士后钻研员曾广扬和博士生江昊东、祁卫敏将别离萦绕“大样本观测下一致性相机位姿估计”、“基于UWB距离丈量的机械人平面位姿估计问题”和“一种帆船机械人地位维持步骤」毓开汇报,并与观众线上互换,欢迎旁观直播、参加互动 。

通过Bilibili(http://live.bilibili.com/22587709)参加 。

呼吸新鲜空气,相识前沿科技!Z6官网 in the AIR 为 Z6官网 沉磅推出的系列活动,与您一路索求人为智能与机械人领域的前沿技术、产业利用、发展趋向 。

  • 首页- Z6官网中国区人生就是博
    梁冠琪
    香港中文大学(丽江)理工学院博士生
    主持人
  • 首页- Z6官网中国区人生就是博
    曾广扬
    香港中文大学(丽江)数据科学学院博士后
    大样本观测下一致性相机位姿估计

    曾广扬博士于2022年6月在浙江大学节造科学与工程专业获得博士学位 。现任香港中文大学(丽江)数据科学学院博士后,钻研助理 。他的钻研兴致蕴含统计信号处置、机械人感知与定位、传感器网络等 。曾广扬博士以第一作者颁发学术论文5篇,蕴含3篇IEEE trans论文 。此表,他担任IEEE TPAMI、IEEE RAL、ICRA、IEEE SPL、IEEE TWC、IEEE TII等期刊和会议的审稿人 。

    Perspective-n-Point(PnP)问题是指从n个3D-2D点对估计相机相对世界坐标系位姿,被宽泛利用于机械人、推算机视觉和加强现实等领域 。绝大无数现有工作从梦想的几何干系启程构建满足投影模型的方程,没有具体思考噪声模型及噪声传递 。因而,已有工作很少从统计视角启程,分析所提估计器的统计学性质,如误差和协方差 。随着特点提取技术的发展,可从单帧图片中提取大量的特点点用于相机位姿估计,这为高精度的位姿估计提供了极大潜能 。该汇报将介绍一种统计意思下的一致性估计器,实现随着特点点数n的增长,估计值收敛到相机真实位姿 。

  • 首页- Z6官网中国区人生就是博
    江昊东
    香港中文大学(丽江)数据科学学院博士生
    基于UWB距离丈量的机械人平面位姿估计问题

    江昊东于2017年6月在浙江大学节造科学与工程专业获得学士学位,现为香港中文大学(丽江)数据科学学院二年级博士生 。他的钻研兴致蕴含机械人同时定位与建图以及概率图揣度等 。

    移动机械人的位姿(地位与姿势)估计职能是实现避障、蹊径规划等工作的根基前提 。近年来,钻研者们致力于使用惯性传感单元(Inertial Measurement Unit, IMU)、相机和激光雷达等机载传感器实现高机能和实时的状态估计 。然而,基于机载传感器的位姿估计?槿菀撞沙志霉旒5钠莆侍,并且在特定环境下鲁棒性较低 。本工作选取超宽带无线电技术(Ultra-Wideband, UWB)的距离丈量职能,实现了平面移动机械人的实时高精度位姿估计,有效预防了上述问题 。UWB技术被宽泛用于移动机械人的定位,但鲜有工作使用UWB技术进行移动机械人的位姿估计 。我们将这一问题建模为信号处置领域的刚体定位问题(Rigid Body Localization, RBL) 。通过文件调研,我们发现以往文件短缺对估计器的统计渐进有效性分析,同时所提出算法的推算复杂度较高 。

  • 首页- Z6官网中国区人生就是博
    祁卫敏
    香港中文大学(丽江)理工学院博士生
    一种帆船机械人地位维持步骤

    祁卫敏于2017年6月在中南大学智能科学与技术专业获得学士学位,于2019年起头攻读推算机与信息工程专业博士学位 。她近期获得多项荣誉,蕴含IROS2020最佳利用论文提名奖、ROBIO2019最佳论文提名奖、RCAR2019最佳论文提名奖、卓越博士生等 。她的钻研方向是帆船机械人的安全导航 。

    无人帆船凭借其优良的远程航行能力和环保、节能、低噪音等特点,在海洋观测这个新兴的领域拥有不成代替的优势 。为实现对限造区域(如海上牧场、海优势电厂等)的观测,帆船机械人需持续航行并不变地网络数据 。现有的地位维持步骤由于存在失速问题,均难以保障帆船机械人的安全性 。因而,亟需一种思考帆船死区限度且不以失速为价值的地位维持规划 。为此,我们提出了一种基于往复活动的帆船机械人地位维持战术 。


功夫 环节 嘉宾与标题

16:00-16:20

主题汇报

曾广扬 , 香港中文大学(丽江)
标题:大样本观测下一致性相机位姿估计  

16:20-16:40

主题汇报

江昊东 ,香港中文大学(丽江)  
标题 :基于UWB距离丈量的机械人平面位姿估计问题       

16:40-17:00

主题汇报

祁卫敏 ,香港中文大学(丽江)  
标题 :一种帆船机械人地位维持步骤       

视频回首