Z6官网 in the AIR

Overview
Date
Sep 13, 2022
15:00 - 16:30
Venue
活动行

Z6官网 in the AIR | 软体机械人(二)

首页- Z6官网中国区人生就是博

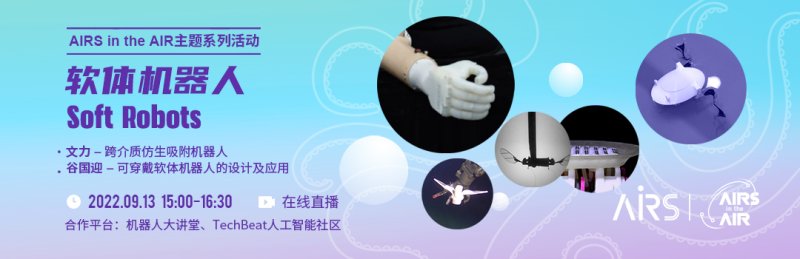
九月 ,Z6官网 in the AIR 聚焦软体机械人主题 ,约请国内表顶级学者分享有关钻研。本期汇报嘉宾为北京航空航天大学文力教授和上海交通大学谷国迎教授。

文力教授是国度优青 ,他的钻研成就颁发在 Science Robotics、Science Advances、Nature Communications 等顶级期刊 ,他关于仿生软体吸盘鱼的工作被选为 Science Robotics 封面论文(我国首篇 Science Robotics 论文)。他将在本期讲座中介绍吸盘鱼机械人2.0版本的有关钻研进展。

谷国迎教授是国度杰青 ,主持国度天然科学基金、国度沉点研发打算课题等国度和省部级科研项目十余项。谷教授团队开发的充气式仿生神经机械手 ,可援手截肢者感知和实现抓取等作为 ,有关钻研颁发在 Nature 子刊 Nature Biomedical Engineering。本期讲座 ,他将分享可穿戴软体机械人的设计及利用。

点击链接报名参与:http://hdxu.cn/wR4g0

呼吸新鲜空气 ,相识前沿科技!Z6官网 沉磅推出 系列活动 Z6官网 in the AIR。每周二与您相约线上 ,一路索求人为智能与机械人领域的前沿技术、产业利用、发展趋向。

  • 首页- Z6官网中国区人生就是博
    朱建
    香港中文大学(丽江)副教授、Z6官网 项目掌管人
    执行主席
  • 首页- Z6官网中国区人生就是博
    文力
    北京航空航天大学机械工程及自动化学院教授、国度优良青年科学基金获得者
    跨介质仿生吸附机械人

    文力 ,北京航空航天大学机械工程及自动化学院教授 ,担任学院机电工程及自动化系主任 ,国度京津冀协同创新中心“智能交互机械人前沿尝试室”特邀科学家 ,Soft Robotics 杂志副主编 ,Bioinspiration Biomimetics 执行编委 ,中国自动化学会机械人智能等多个委员会委员。国度天然科学优良青年科学基金获得者。持久从事软体机械人、机械人智能、仿朝气器人钻研工作。重要钻研成就颁发在 Science Robotics, Science Advances, Nature Communications, Int. J. Robot. Res. (IJRR), IEEE Trans. on Robot. (TRO) 等期刊 ,颁发 SCI/EI 论文100余篇。文力获得 Steven Vogel Young Investigator Award(斯提芬·沃格尔青年索求者奖) ,熊有伦智湖优良青年奖等。有关科研成就获中国自动化学会天然科学奖一等奖 ,北京市教育讲授成就奖一等奖等。

    在该钻研中 ,我们首先进一步揭示了吸盘鱼的冗余吸附机理。吸盘鱼的吸盘拥有单独的板层隔室 ,用于冗余密封 ,这个特点使得其在水下和空气中均可长功夫吸附在各类复杂表表(蕴含弯曲、粗糙、不齐全和生物传染表表)。并结合吸盘鱼的自适应吸盘 ,并且从天然界生物的自折叠景象中获取灵感 ,我们设计了能够在水空界面自折叠的跨水空介质机械人 ,实现了一个自供能的吸盘鱼机械人(吸盘鱼机械人2.0版本)。该机械人能够飞行 ,游动 ,陆续逾越介质(逾越功夫仅0.35秒) ,以及吸附在空气和水下的各类复杂表表上。该机械人还初次实现了在空气/水下对拥有肯定相对速度活动表表上的自适应吸附。该机械人在淡水湖泊 ,河道 ,海洋中均能够实现水空逾越并抓取物体。我们相信 ,在该钻研的基础上 ,未来机械人能够实现空中及水下实现跨介质鉴别 ,跟踪 ,以及作业抓取等。

  • 首页- Z6官网中国区人生就是博
    谷国迎
    上海交通大学特聘教授、国度卓越青年科学基金获得者
    可穿戴软体机械人的设计及利用

    谷国迎 ,上海交通大学特聘教授、国度卓越青年基金获得者。上海交通大学学士、博士学位 ,上海交通大学和德国 Oldenburg 大学博士后 ,美国麻省理工学院、新加坡国立大学和加拿大 Concordia 大学接见学者。重要从事机械人学与软体机械人技术钻研 ,主持国度天然科学基金、国度沉点研发打算课题等国度和省部级科研项目十余项 ,在 Science Robotics、Nature Biomedical Engineering、IEEE Trans.、Adv. Mater.、国度科学评论等国内表机械人与交叉领域权威刊物颁发学术论文百余篇;窠逃刻烊豢蒲Ы币坏冉薄⒐扔徘唷⒌鹿楸ぱд叩。担任《IEEE Trans. Robotics》、《Soft Robotics》和《IEEE Robotics and Automation Letters》的 Associate Editor ,《Advanced Intelligent Systems》的 International Advisory Board Member ,中国机械工程学会机械人分会副总干事 ,上海市机械人学会秘书长等。

    软体机械人的根基特点是选取软体资料、结构和器件机关机械人机构 ,并利用资料结构的可控变形来驱动机构产生进展的多自由度活动 ,拥有与生物体类似的“智能机械”个性(自适应与适应活动个性、可控变刚度个性等) ,在康复辅助、健康医疗、特殊环境勘测等领域拥有极度沉要的利用远景。因机械系统结构和作动方式分歧 ,软体机械人机构设计、活动学和动力学、活动节造步骤等均超出了经典的机械人学理论领域 ,必要新的道理、步骤和技术予以支持。本汇报重要介绍我们目前在可穿戴软体机械人的设计及利用方面的进展和思虑。

功夫 环节 嘉宾&标题

15:00-15:40

主题汇报

文力 ,北京航空航天大学
标题:跨介质仿生吸附机械人

15:50-16:30

主题汇报

谷国迎 ,上海交通大学
标题:可穿戴软体机械人的设计及利用

视频回首